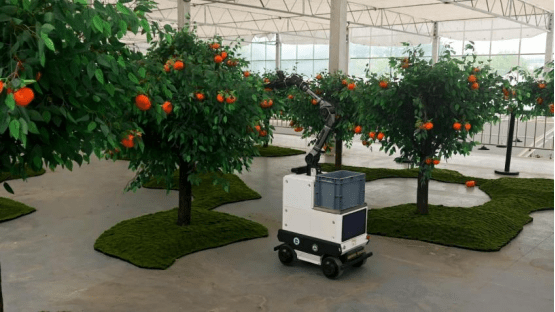
面向复杂果园的无人化移动采摘平台,融合FAST-LIO2激光惯性定位与AprilTag全局校正,50m闭环定位误差低至0.4cm,果实识别率最高98%,采摘效率50-60个/小时,实现从巡航、识别、采摘到收集转运的全流程自主作业。
一、果园采摘"机器换人"需求迫切
苹果、梨、桃等果树种植面积持续扩大,采摘环节用工集中、劳动强度大,果园"雇工难、用工贵"问题逐年加剧,采摘人工成本已占生产总成本的三成以上,无人化采摘成为智慧果园建设的刚需。

二、复杂果园环境是采摘机器人的最大门槛
果园场景无GPS信号、地形起伏、轮胎易打滑,加之光照变化剧烈、枝叶遮挡严重、行间空间狭窄,对机器人定位、感知与机械臂作业都提出极高要求,多数现有方案难以在真实果园稳定作业。

三、低成本全自主采摘方案"摘星者"应运而生
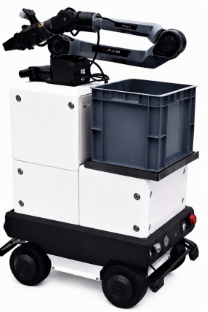
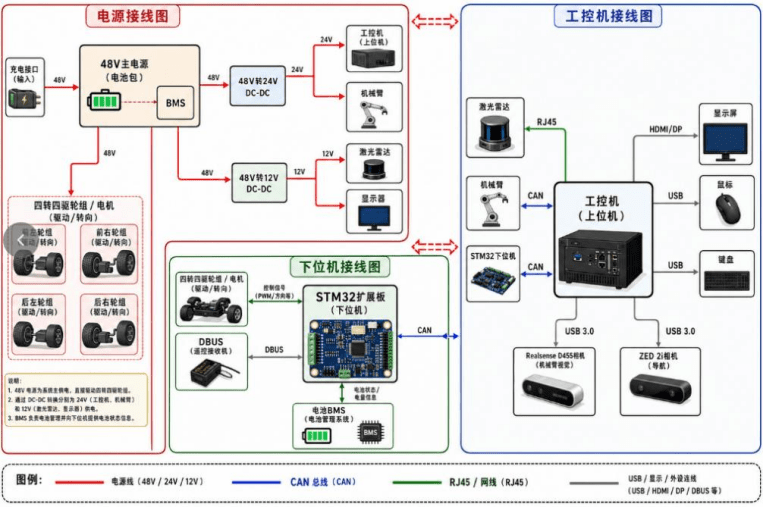
团队以小型移动底盘为载体,将激光惯性导航、双目视觉感知与六自由度机械臂有机融合,构建"感知—决策—执行—管理"闭环系统,在无GPS、非结构化地面条件下实现稳定导航与精准采摘,为智慧果园提供可复制、可扩展的低成本无人化采摘方案。
💡 核心思路:
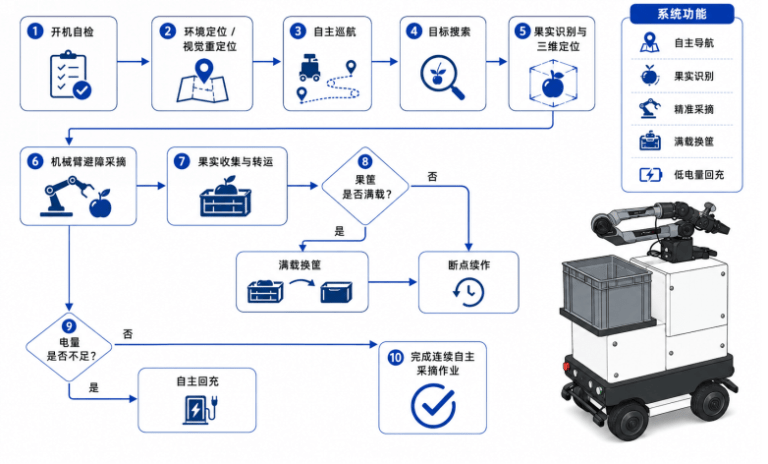
以低成本移动平台为载体,采用"底盘粗定位+机械臂精补偿"协同作业策略:FAST-LIO2激光惯性里程计与视觉锚点结合实现无GPS环境高精度连续定位,ZED双目相机与深度学习完成成熟果实识别与三维定位,AgileX Piper-L六轴机械臂经逆运动学与RRT*避障规划完成精准采摘,配合有限状态机任务管理与Web可视化监控,实现自主巡航、果实识别、智能采摘、收集转运、满载换筐、断点续作与低电量回充的全流程闭环作业。
【√】 实验室阶段 【】 小试阶段 【】 中试阶段 【】 可规模应用
一、复杂果园自主采摘作业
目标客户:规模化果园经营主体、种植企业。
应用方式:机器人在果园行间自主巡航,识别成熟果实后由机械臂完成三维定位与精准采摘,果实收集至载物筐,满载自动换筐、断点续作。
核心价值:50m闭环定位误差0.4-0.6cm,果实识别率顺光无遮挡98%,采摘效率50-60个/小时,可长时间连续作业,显著降低采摘人工成本。

二、温室与设施果蔬采收
目标客户:设施农业园区、现代农业示范基地。
应用方式:机器人可在温室等相对规整的种植场景中执行果蔬采收任务,凭借全向底盘适应狭窄行间与平整地面。
核心价值:一机多场景复用,采收过程标准化,减少果实损伤,提升采收一致性与管理数字化水平。

三、智慧果园无人化示范与科研教学
目标客户:农业科研院所、高校、智慧农业示范园区。
应用方式:作为移动采摘试验平台,支撑导航定位、果实感知、机械臂控制等方向的算法验证与二次开发,兼作现代农业教学实训载体。
核心价值:系统模块化、接口开放(ROS+Web监控),便于科研复现与教学演示,加速成果转化与人才培养。
一、采摘机器人市场进入快速增长期
随着农业劳动力结构性短缺加剧与人工智能技术成熟,果园采摘机器人正从科研样机走向商用前夜。我国果树种植面积超亿亩,仅苹果采摘环节年用工需求即达数亿人次,按每台机器人替代3-5名采摘工测算,潜在市场规模达百亿级。

二、成本与可靠性是竞争焦点
当前国外采摘机器人整机价格高昂,难以在国内果园普及。"摘星者"采用高性价比3D激光雷达、双目深度相机与轻量化国产机械臂,整机成本显著低于进口方案,同时以实测数据支撑可靠性(定位误差亚厘米级、识别率最高98%),具备差异化竞争优势。

三、推广路径清晰
近期与标准化生态果园合作开展实测迭代,打磨整机可靠性;中期联合农业装备企业小批量生产,面向规模化果园、农业社会化服务组织推广"整机销售+采摘服务"模式;远期扩展多品类果蔬采摘末端执行器,形成系列化产品线。
FAST-LIO2激光惯性融合定位与视觉锚点全局校正:针对果园无GPS、地形起伏、轮胎打滑难题,3D激光雷达与六轴IMU紧耦合估计输出高频稳定位姿,AprilTag视觉锚点主动校正累计误差,50m闭环测试中平整、泥泞碎石和15°坡道定位误差分别仅约0.4cm、0.5cm、0.6cm。
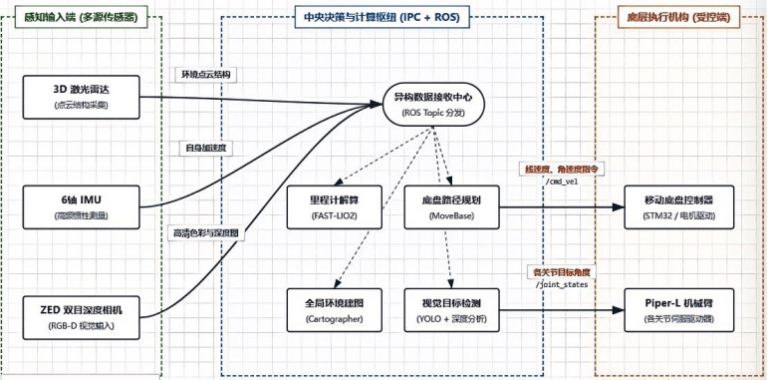
深度学习与RGB-D融合的果实三维感知:ZED双目相机同步输出高分辨率RGB与稠密深度,经目标检测、点云滤波与坐标转换完成"检测—测深—点云处理—三维定位"完整感知链路,顺光无遮挡识别率98%、光照突变94%、严重遮挡91%、微风扰动89%。
底盘粗定位与机械臂精补偿协同控制:底盘厘米级停靠误差由机械臂依据实时视觉三维坐标在工作空间内完成位姿修正,将移动平台停靠误差转化为末端精确补偿,显著提高采摘对准精度与系统容错能力。
六自由度逆运动学与RRT*避障路径规划:综合机械臂自身约束、枝叶障碍与底盘干涉进行关节空间/工作空间路径搜索,实现枝叶密集冠层内的安全接近与撤离,保障复杂环境下的可达性与作业安全。
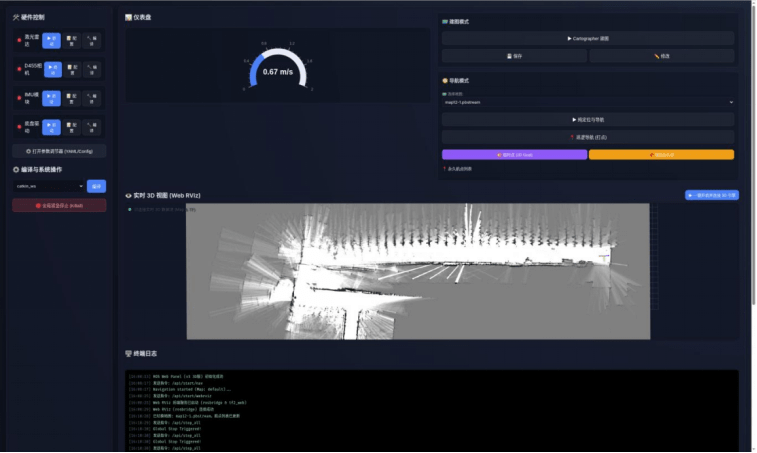
有限状态机全流程自主作业与Web可视化监控:标准化管理开机自检、自主巡航、果实搜索、采摘执行、满载换筐、断点续作与低电量回充全流程,配合Web端实时地图、任务下发与状态监控,支持遥控/全自主双模式快速切换,单机采摘效率50-60个果实/小时。